
Macro Settori di Applicazioni Innovative per la Robotica
Con OMNIHEAD il robot può in autonomia, nel suo spazio di raggiungibilità:
Tutte le fasi di interfacciamento del robot con i dispositivi della cella (pressa, centratore, ribaltatore, dispositivo di carico, dispositivo di deposito, misuratore ottico di spessore, cambio pinze ed attrezzaggio) sono gestite dalla potente libreria OLIB frutto di decenni di innovazione e test:
Il ribaltatore OMNIFLIPPER è un ulteriore passo in avanti per semplificare le manovre di ribaltamento lamiere sia per il simulatore che per l'operatore. Rapido, flessibile, veloce ribaltamento del pezzo senza mai avere ingombri sia per il deposito che per la presa del pezzo
Il gestore del fascio cavi OMNIBOA elimina l'inconveniente di incastrare i cavi robot nei mascheraggi e nelle lamiere, evitando così di danneggiare o strappare i cavi stessi.
Questo sistema inoltre risolve per la gran parte l'incertezza e la problematica della simulazione del fascio cavi nel simulatore.
Le microgiunzioni nel taglio laser vengono praticate per evitare di perdere pezzi di piccola dimensione o per evitare che i pezzi, in uscita dalla macchina di taglio laser, si incastrino l'uno sotto l'altro durante la fase di trasporto del materiale tagliato in esterno all'area di taglio.
Il sistema robotizzato OMNIRAYCUT provvede in autonomia alla gestione dei fogli microgiuntati:
Tre le possibili configurazioni:
Testo di esempio. Fai clic per selezionare l'Oggetto di Testo.
learn more 2
Nel carico scarico di pannellatrici o altre macchine operatrici, si rende necessario un robot che in autonomia sia in grado di eseguire le seguenti operazioni:
Da molti anni, il sistema robotizzato OMNIHEAD si è dimostrato capace ed affidabile nell'eseguire le operazioni sopra esposte.
Per un totale e completo funzionamento dell'impianto robotizzato di gestione del carico scarico suggeriamo di inserire:
Testo di esempio. Fai clic per selezionare l'Oggetto di Testo.
learn more 3
Esempio applicativo:
Nelle frese di grosse dimensioni, con bancate da 20 metri di lunghezza ed una larghezza di 5 metri, l'impiego di svariate centinaia di utensili (esempi tipici oltre 400 utensili) di forme e pesi importanti, le operazioni di calibrazione della posizione dell'utensile nella rastrelliera utensili è assai delicata. E' necessario posizionarsi in coordinate cartesiane ed eureliane sotto al decimo altrimenti si danneggia il mandrino macchina.
Con i nostri algoritmi, testati da anni di funzionamento presso impianti clienti, è possibile effettuare la calibrazione del punto di deposito e prelievo in una manciata di secondi. Inoltre la gestione della movimentazione tra magazzino e mandrino macchina è resa semplice e veloce.
Per un migliore funzionamento dell'impianto robotizzato di gestione del carico scarico magazzino utensili e mandrini macchina, suggeriamo di inserire:
Ogni lavoro commissionato dai nostri clienti è coperto da riservatezza aziendale, nel rispetto della normativa vigente.
learn more 4
La saldatura a punti è una tecnologia consolidata e usata da decenni sulla quale quasi tutto è già stato detto.
E' ora necessario introdurre un'evoluzione tecnologica che renda l'impianto di saldatura più flessibile e capace di prendere autodecisioni.
Il nostro sistema permette, accanto alla normale saldatura a punti, l'introduzione delle autonomie di scelta ed autodecisione di lavorazione.
Si coniugano passato e nuove tecnologie:
Per un migliore funzionamento dell'impianto robotizzato suggeriamo di inserire:
Testo di esempio. Fai clic per selezionare l'Oggetto di Testo.
learn more 5
La pallettizzazione standard prevede una precisa definizione dimensionale dei pezzi da pallettizzare e soprattutto una ricetta di palettizzazione preordinata a seconda degli elementi da pallettizzare.
Con OMNIHEAD abbiamo introdotto un sistema rivoluzionario per cui data una tipologia di elementi da pallettizzare (per esempio: scatole di diversa forma e/o dimensione), il robot è in grado di individuare in autonomia qual è la migliore strategia di lavorazione totalmente autogestita, senza bisogno di preparare in anticipo una ricetta di pallettizzazione.
E' quindi possibile:
Dato che i percorsi di movimentazione robot vengono tutti decisi on-line dall'algoritmo di calcolo, suggeriamo di dotare l'impianto con:
Testo di esempio. Fai clic per selezionare l'Oggetto di Testo.
learn more 6
L'ambiente alimentare presenta dei settori gravosi per l'essere umano, ad esempio il lavaggio dei contenitori con soda a temperature elevate.
Manipolare fusti con robot è ormai una necessità in termini di sicurezza e produttività.
Il robot manipola contenitori di varie forme e dimensioni, introducendo i fusti nelle apparecchiature di lavaggio, riducendo al minimo i tempi di lavorazione e l'impiego di risorse umane. Nella catena di lavaggio, il robot provvede ad identificare e eliminare i fusti danneggiati o manomessi, elimina i residui liquidi ancora eventualmente presenti nei fusti, senza fermare la linea di produzione con la relativa chiamata dell'operatore, gestendo in autonomia, per quanto possibile, le anomalie di produzione.
Durante la fase di movimentazione dei fusti, qualora vi sia liquido residuo all'interno dei contenitori, il robot in automatico varia la sua velocità per non perdere il carico.
Riassumendo:
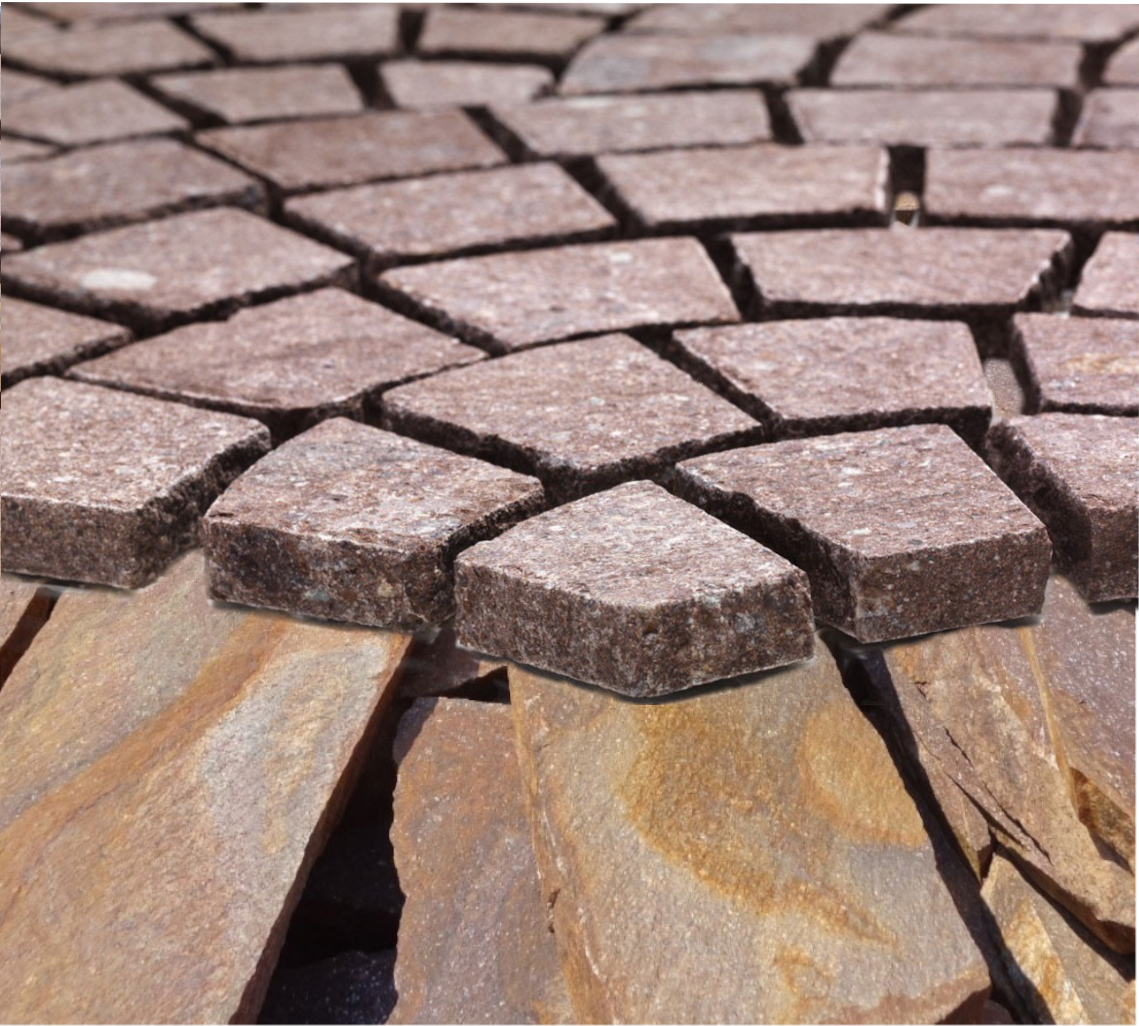
Abbiamo lavorato su impianti di lavorazione pietre naturali, dove il robot seleziona autonomamente le pietre con forma e dimensione adatte ad essere lavorate per la trasformazione in manufatti.
La stessa modalità può essere usata anche su lastre di pietre artificiali, per individuare come ricavarne delle forme predefinite.
Il sistema inoltre prevede il selezionamento delle pietre lavorate in base alle varie forme e dimensioni, per la pallettizzazione delle stesse.
Riassumendo
Mettiamo a disposizione la nostra esperienza nel campo della manipolazione delle lastre di vetro, nonché di forme particolari di vetro, di piccole o grandi dimensioni e peso. Il nostro sistema permette una lavorazione precisa e veloce nell'inserimento del vetro in ingresso a macchine di lavorazione e per la pallettizzazione all'uscita dei vetri dopo la lavorazione.
Riassumendo
Pluriennale esperienza nello sviluppo software per impianti robotizzati di sbavatura di oggetti in ghisa ed alluminio da fonderia. Partendo dal disegno 3D abbiamo integrato nei cad cam esistenti, in collaborazione con le relative case madri dei cad cam, sistemi di analisi ed inseguimento delle superfici delle aree da sbavare, adattando velocità e pressione di lavoro in base alla dimensione dello sfrido da asportare.
Riassumendo